
咨询热线:
17715390137
18101240246
18914047343
邮件:mxenes@163.com
扫码关注或微信搜索公众号:
二维材料Fronrier
关注后点击右下角联系我们,
进入企业微信。
专业服务在线
该研究以题为“Dynamic coupling enables impulsive ejection in a hydrogel catapult”发表在Nature Communications上。
生物纳米前沿
喷射动力学可为微型机器人提供高速、跨尺度运动和非接触操作能力。在此,我们提出一种动态耦合喷射策略,用于在微型机器人中生成和传递动能。我们使用双层水凝胶弹弓来演示这一策略,其中快速相变驱动的变形与弹丸和基底动态耦合,从而实现显著的功率输出和动能释放。由此得到的喷射驱动系统实现了更宽的弹丸质量范围(0-1000倍弹弓自重)、相同质量弹丸的16.6米/秒发射速度,以及超过8.74×10^4瓦/千克的功率密度,这超过了大多数天然和工程化的微型弹弓。作为概念验证,我们展示了一种由水凝胶弹弓驱动的活检机器人,该机器人通过一次操作喷射粗针以获取深层组织样本。这些结果为推进微型软机器人的快速运动和高功率输出建立了一个平台。
文献速览
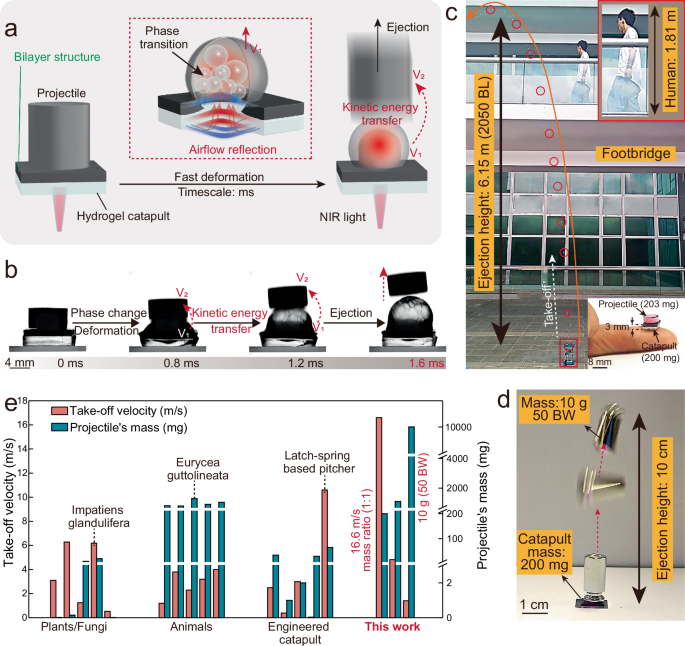
图1
图a为弹射驱动机制的示意图。图b为从补充电影1中获得的高速相机图像,展示了水凝胶弹弓的弹射过程。图c为从补充电影2中获得的叠加图像,指示了由近红外光驱动的弹弓的弹射高度。插图:图1c中使用的水凝胶弹弓和弹丸的尺寸比较,弹丸质量为203毫克,与弹弓的生物量(200毫克)相近。图d为从补充电影2中获得的叠加图像,指示了质量为10克(即水凝胶弹弓生物量的50倍)的弹丸的弹射情况。图e比较了光驱动水凝胶弹弓、工程化弹弓以及自然界中具有弹射运动能力的植物/真菌和动物的起飞速度与弹丸质量。请注意,所示数据限于重量在毫克-克级别的微型生物/工程化弹弓。图1中代表性图像(高速相机快照和叠加轨迹)的实验独立重复至少三次,结果相似,显示代表性数据。
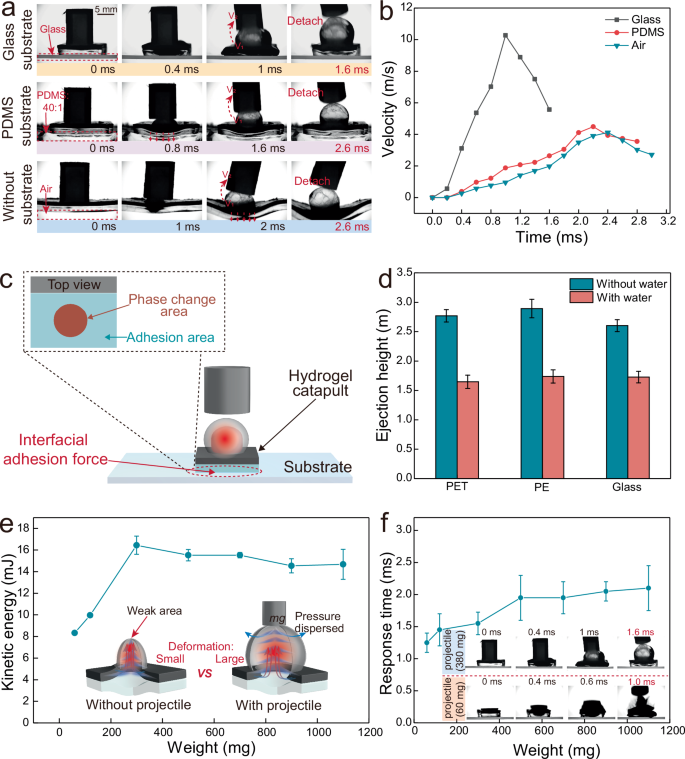
图2
a 玻璃基底、PDMS基底和自由支撑(无基底)条件下水凝胶弹弓的变形与驱动时间对比。注意弹丸重量为380 mg。b 弹丸在玻璃、PDMS和自由支撑基底上驱动过程中的速度曲线。c 水凝胶弹弓与基底之间界面粘附力的示意图。d 不同基底上有无水润滑(阻断界面粘附)时的弹射高度对比。数据点表示平均值±标准差(n = 4)。e 不同重量弹丸的动能获取以及水凝胶弹弓的驱动时间。请注意,所有弹丸均制备为圆柱形(直径10 mm,高度10 mm),通过不同密度来减少测量误差。数据点表示平均值±标准差(n = 4)。图2中代表性图像(高速相机快照)的实验独立重复至少三次,结果相似,展示了代表性数据。
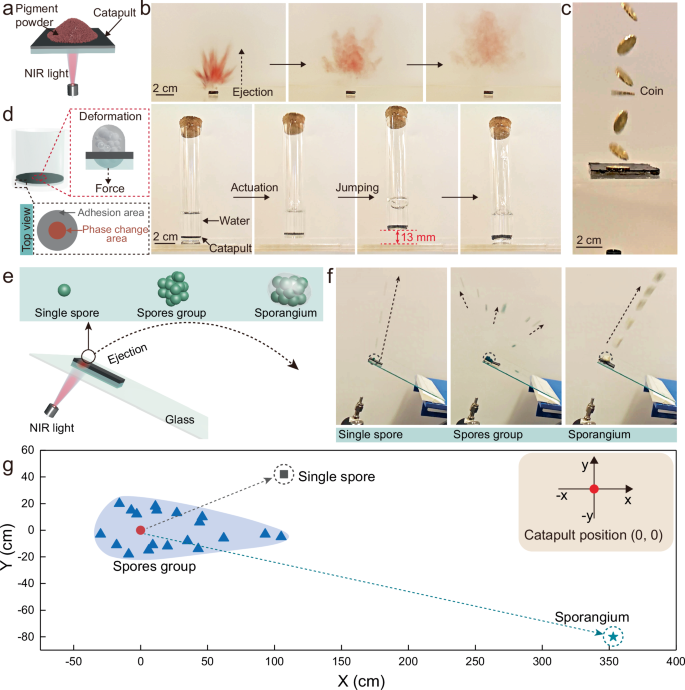
图3
a 示意图和b 从补充电影4中获取的快照,展示了粉末喷射过程。c 从补充电影4中获取的叠加图像,展示了硬币喷射过程。d 示意图和从补充电影4中获取的快照,展示了水凝胶弹弓作为驱动 burette 跳跃的执行器。e 物理模型示意图,代表类孢子囊的喷射行为。f 高速图像说明模拟弹丸(即单个孢子、孢子簇和孢子囊)的喷射运动。g 三个代表性喷射事件的位置分布。图3中代表性图像(照片和叠加轨迹)的实验独立重复至少三次,结果相似,显示代表性数据。
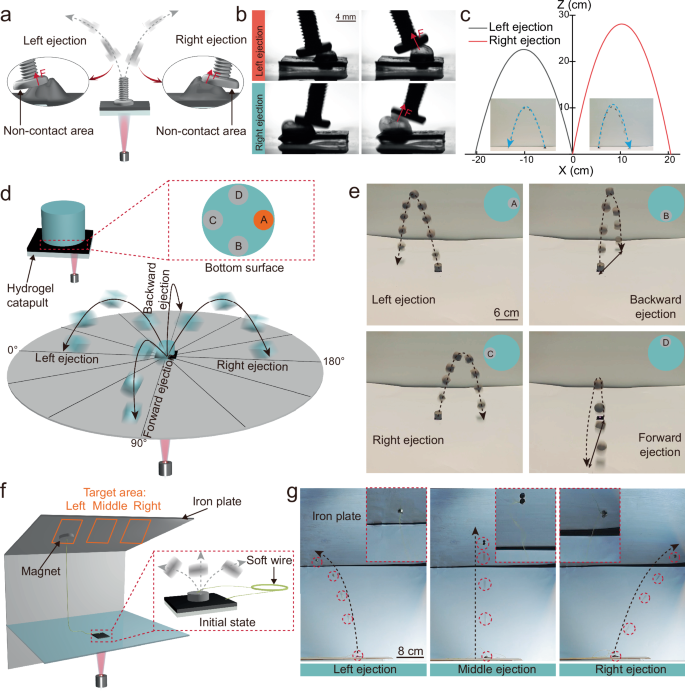
图4
a 示意图展示了喷射运动的方向控制原理。b 激活瞬间的高速图像和c 从补充电影5中获得的发射轨迹,展示了左右喷射运动。请注意,光强和弹丸质量分别为15.68 W/cm²和2280 mg。d 示意图和e 从补充电影5中获得的叠加图像,展示了多向喷射能力。f 磁喷射到铁板上预设目标区域的示意图和g 轨迹分析。图4中代表性图像(高速相机快照和叠加轨迹)的实验独立重复至少三次,结果相似,展示了代表性数据。
参考信息
Nature Communications(IF 18.1)
Pub Date : 2026-09-07,
DOI:10.1038/s41467-026-77391-6
我们专注纳米医学功能材料定制,可按实验需求定向开发,调控材料结构、粒径及表面修饰,配套全套表征,方案支持反复优化、全程技术对接,服务靶向递送、生物成像、纳米诊疗等科研项目,欢迎提供指标评估方案。 张工17715390137 陈工18914047343
 |
 |
 |
 |
| 二维材料Frontier | 生物纳米材料前沿 | MXenes Frontier | 纳米医学Frontier |
|
版权所有 © 2019 北京北科新材科技有限公司
All rights reserved. 京ICP备16054715号-2 |
扫一扫

