
咨询热线:
17715390137
18101240246
18914047343
邮件:mxenes@163.com
扫码关注或微信搜索公众号:
二维材料Fronrier
关注后点击右下角联系我们,
进入企业微信。
专业服务在线
 生物医学材料Frontierr
微型无线磁机器人(MWMRs)在微创干预方面具有巨大潜力。MWMR的实时跟踪对于精确的体内导航至关重要,但仍然具有挑战性。通过发射的磁信号跟踪MWMR是一种可行的解决方案,但由于微型化越来越难以将微弱MWMR信号与驱动引起的强烈干扰隔离开来,这一方法仅限于厘米级机器人。本文介绍了一套由人工智能(AI)驱动的跟踪系统,以克服这些挑战,使得在有驱动场存在的情况下精确定位毫米级MWMRs。我们的方法将传感器阵列设计与变压器结合,以精确建模和滤波干扰,随后使用时空变压器在短时间窗口内解读提取的MWMR信号至对应的三维坐标。我们的系统已在多种体外和体内实验中得到验证,证明其在无屏蔽临床环境中闭环导航MWMRs的适用性。
该研究以题为“AI-driven actuation-compatible tracking for closed-loop navigation of miniature robots in vivo”发表在Science Robotics上。
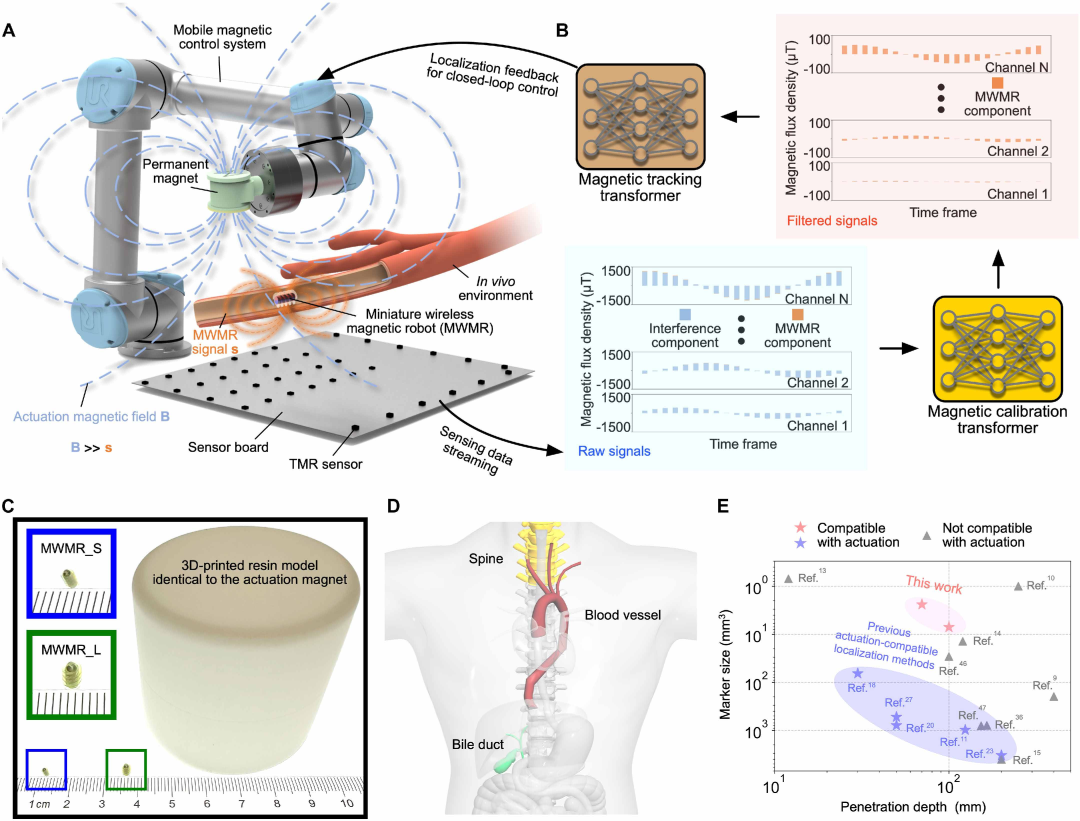
图1
基于多重磁力监测的AI驱动跟踪系统概述。(A)由移动磁控系统在体内导航的MWMR示意图,并由我们的跟踪系统提供实时定位反馈。(B)简化了利用拟议的基于人工智能的方法恢复MWMR三维位置的工作流程。磁性校准变压器从原始传感数据中提取MWMR成分,而MTT则利用提取的MWMR信号中的时空相关性来预测其三维位置。(C)MWMR与用于产生驱动场的永磁体之间的尺寸比较。(D)拟议跟踪方法的潜在应用场景。(E)将我们的方法与现有无线定位研究进行比较。
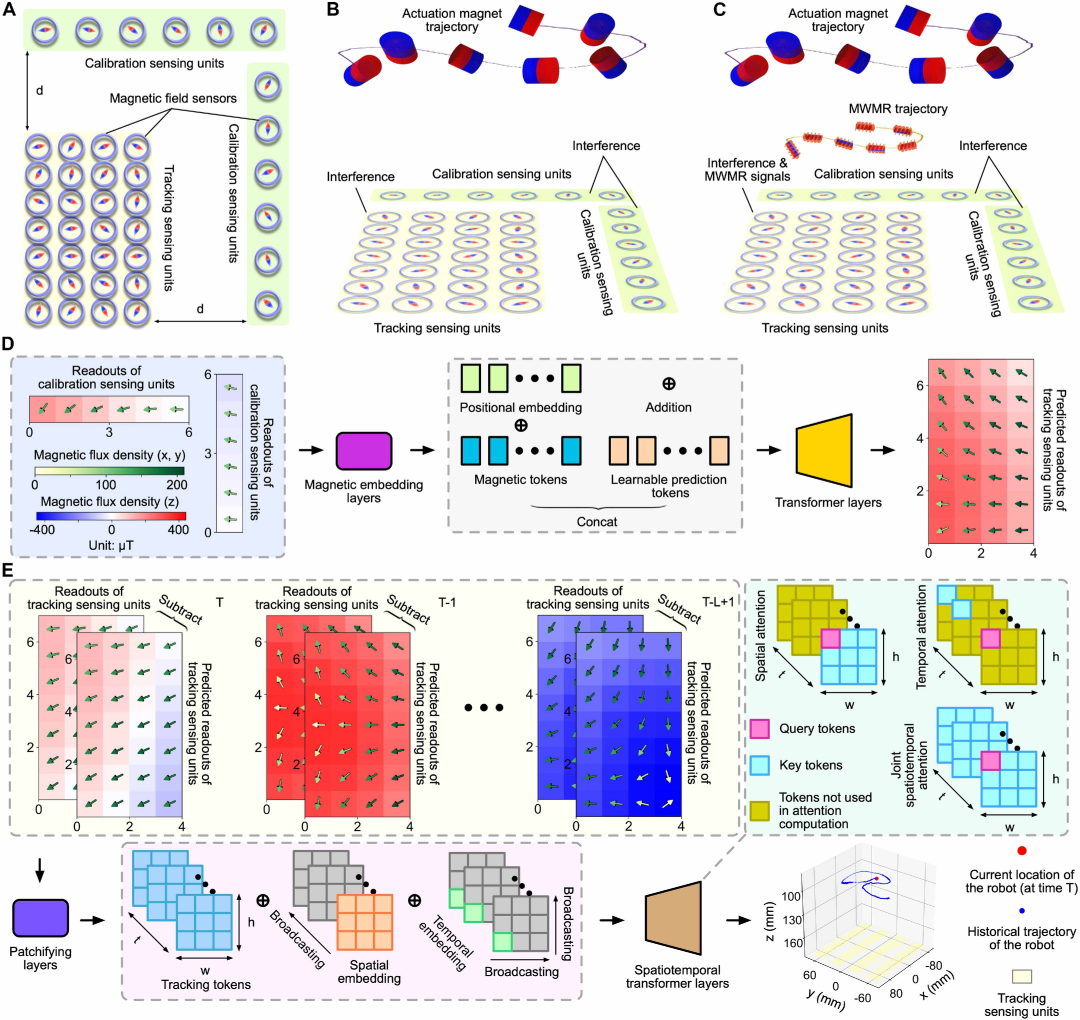
图2
设计了追踪平台的感应组件和基于人工智能的数据解读方法。(A)显示TMR传感器阵列布局的示意图。(B)在无MWMR的情况下生成随机驱动场,以收集MCT训练的校准数据。(C)利用执行场在操作空间内沿不同轨迹导航MWMR以获取MTT训练所需的跟踪数据。(D) MCT示意图,MCT以校准传感单元的读数为输入,预测传感单元读数跟踪中的干扰成分。(E)MTT示意图,采用跟踪传感单元中估算MWMR信号的时间序列作为输入和输出三维坐标,代表对应的MWMR位置。
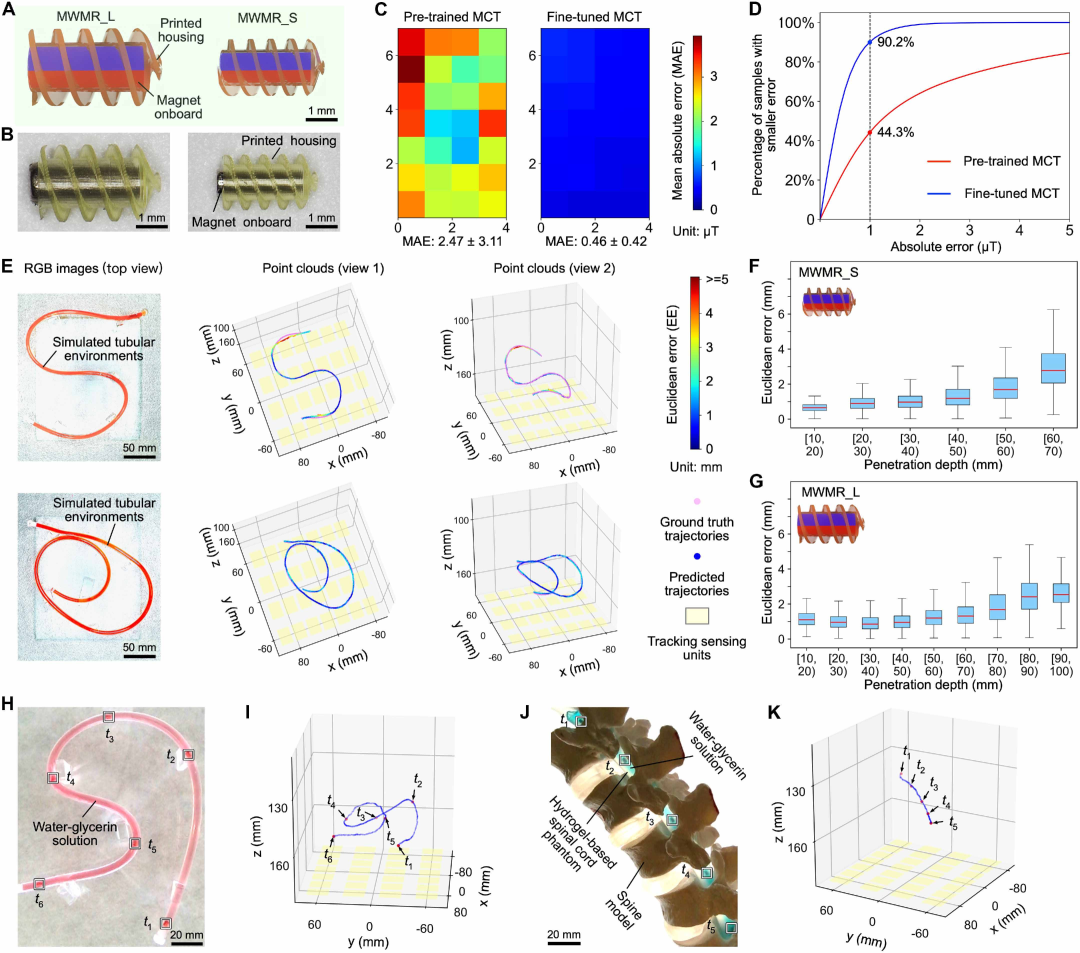
图3
体外评估以实现追踪和导航性能。(A)展示MWMR_S和MWMR_L结构的示意图。(B)MWMR_S和MWMR_L的显微图像。(C)预训练和微调MCT的MAEs,用于预测跟踪感测单元的读数。(D) 预训练和微调MCT的绝对误差分布。(E) MWMR_S跟踪结果为两种模拟管状环境。(F和G)不同穿透深度下的误差分布,MWMR_S和MWMR_L。
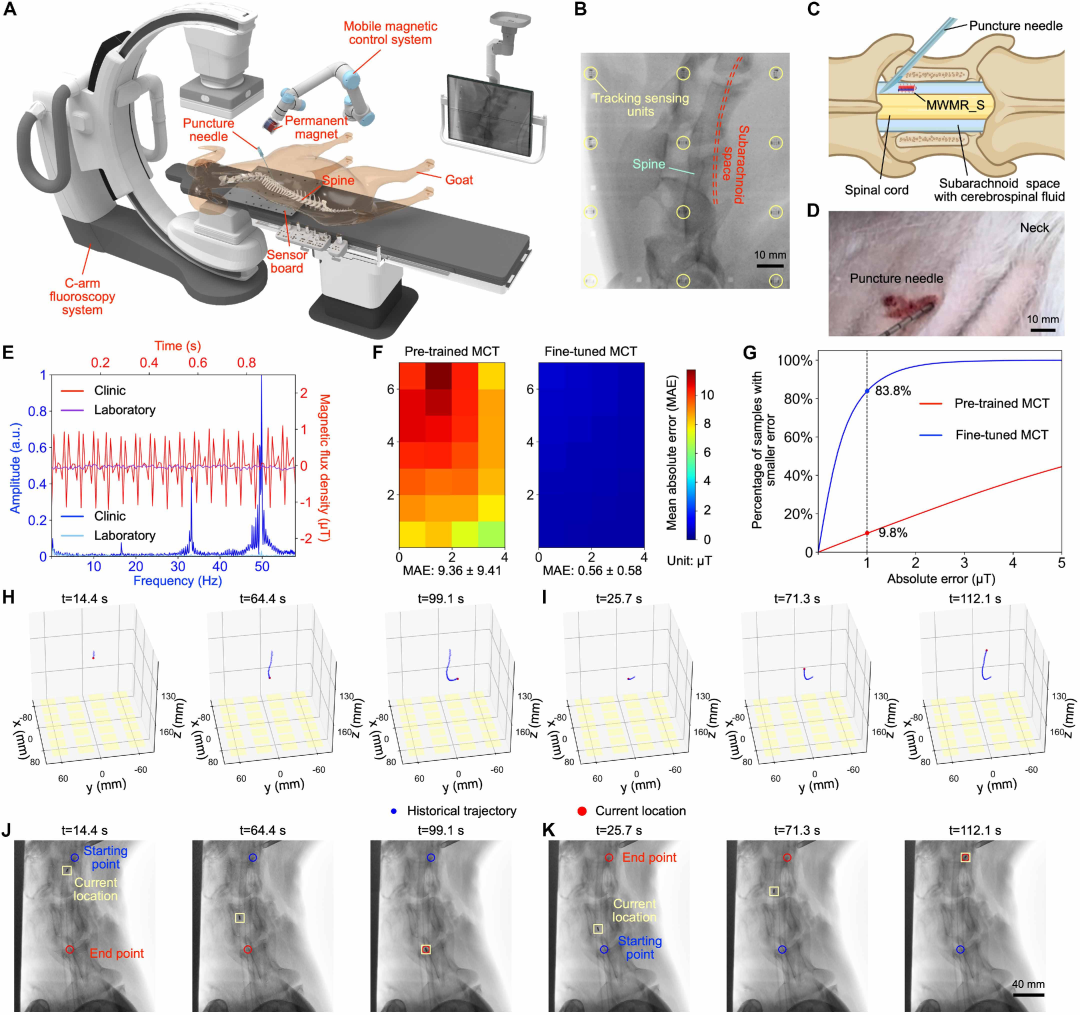
图4
山羊模型脊柱蛛网膜下腔的体内导航。(A)实验装置的示意图,包括用于产生驱动场的移动磁控系统、用于记录磁信号的传感器板,以及用于记录X射线图像的C臂透视系统以供参考。(B)术前X光扫描显示山羊脊柱相对于传感器板的位置。(C)通过定制钛穿刺针将MWMR_S引入蛛网膜下腔的示意图。(D)展示山羊颈部刺伤部位的照片。
总结
这项研究瞄准了微型磁控机器人的核心瓶颈:外部强驱动磁场会完全淹没毫米级机器人的微弱自身信号,导致传统定位尺寸卡在厘米级。作者团队走出了“硬件+算法”协同破局的路子,先设计传感器阵列配合Transformer(注:原文“变压器”的专业译法)精准建模并滤除强磁背景干扰,再引入时空Transformer捕捉短时间窗口内的信号演变,直接反演出三维坐标,最终在无屏蔽的真实环境中跑通了毫米级机器人的体内闭环导航。
参考文献:
DOI:10.1126/scirobotics.aee0592
我们专注纳米医学功能材料定制,可按实验需求定向开发,调控材料结构、粒径及表面修饰,配套全套表征,方案支持反复优化、全程技术对接,服务靶向递送、生物成像、纳米诊疗等科研项目,欢迎提供指标评估方案。张工17715390137 陈工18914047343
 |
 |
 |
 |
| 二维材料Frontier | 生物纳米材料前沿 | MXenes Frontier | 纳米医学Frontier |
|
版权所有 © 2019 北京北科新材科技有限公司
All rights reserved. 京ICP备16054715号-2 |
扫一扫

